¿Por qué debería importarte?
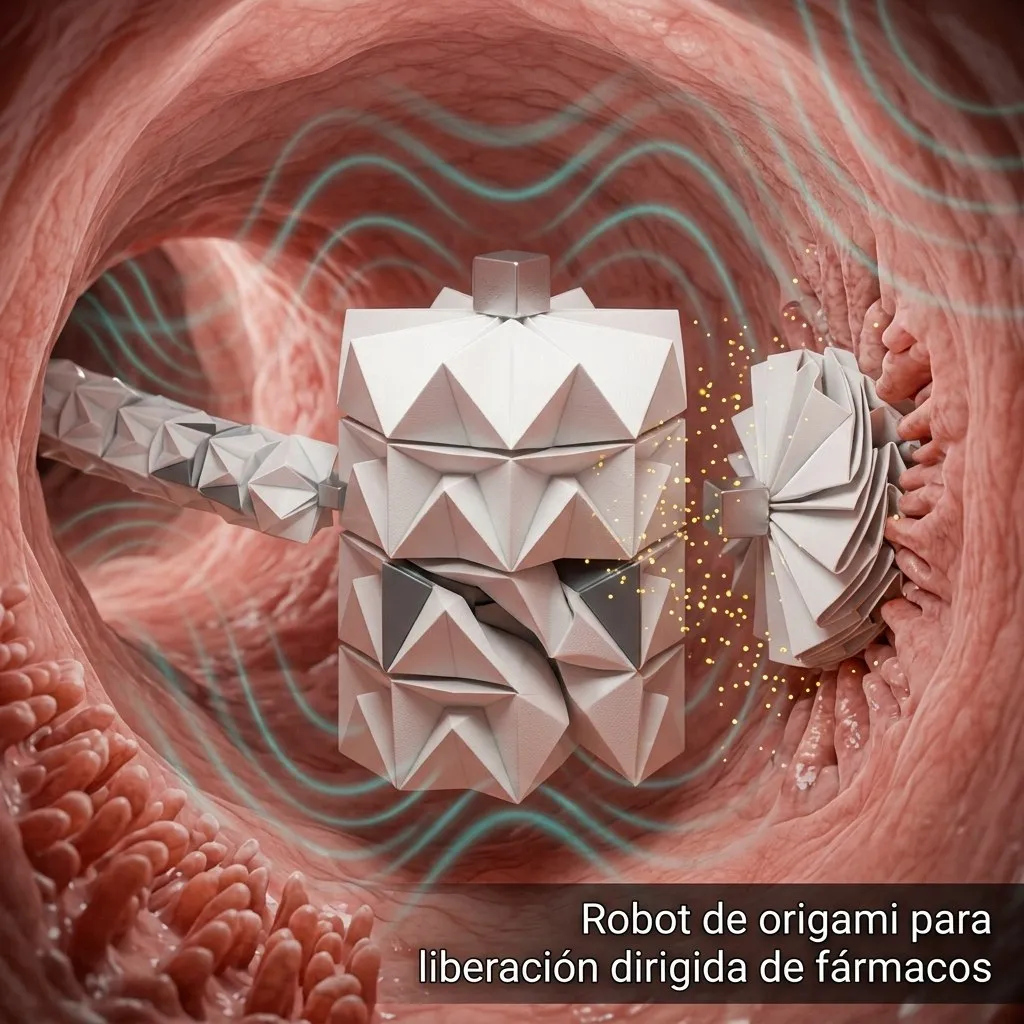
Imagina un dispositivo médico del tamaño de una pastilla que, una vez ingerido, puede cambiar su forma de manera controlada para navegar por el cuerpo humano y liberar un fármaco en el lugar exacto, todo sin necesidad de cables, baterías internas o chips electrónicos. Los avances recientes en estructuras de origami activadas magnéticamente hacen que esta posibilidad esté cada vez más cerca de la realidad clínica e industrial, prometiendo revolucionar la forma en que interactuamos con la tecnología a escala microscópica.
Resumen ejecutivo
Este artículo explora el desarrollo de máquinas de estados basadas en estructuras de origami que responden a campos magnéticos variables en el tiempo. Investigadores de la Universidad de Princeton han demostrado que es posible controlar de forma remota y determinista sistemas mecánicos con múltiples estados estables. Mediante el uso de un campo magnético rotatorio para reiniciar el sistema y pulsos magnéticos para programar transiciones, estas estructuras pueden navegar desde cualquier configuración desconocida hacia un estado objetivo específico. Esta tecnología abre la puerta a aplicaciones revolucionarias como el almacenamiento encriptado de información, la reconfiguración adaptativa de formas y la creación de robots blandos sin cables capaces de operar en espacios reducidos.
Introducción
Durante décadas, la ingeniería ha buscado crear materiales y estructuras que puedan cambiar de forma de manera controlada, un campo conocido como metamateriales programables. El desafío principal ha sido lograr que un sistema mecánico con múltiples configuraciones estables pueda ser dirigido a un estado específico sin conocer su posición inicial y sin depender de sensores o circuitos electrónicos integrados. ¿Cómo podemos hacer que una estructura sepa cómo llegar a su forma deseada solo respondiendo a una señal externa simple?
La respuesta reciente proviene de la combinación del arte milenario del origami con la física del magnetismo. Un equipo de investigadores de la Universidad de Princeton, liderado por Yifan Rao, Konstantinos Manos, Tuo Zhao, Minjie Chen y Glaucio Paulino, publicó en la revista Proceedings of the National Academy of Sciences un marco innovador para máquinas de estados de origami.
En este artículo, desglosaremos cómo funcionan estos sistemas. Primero, explicaremos el concepto de multistabilidad en estructuras plegables tipo Kresling. Segundo, detallaremos el mecanismo de actuación mediante campos magnéticos rotatorios y pulsados. Tercero, exploraremos cómo la inercia permite atajos dinámicos en la programación de estas formas. Finalmente, revisaremos las aplicaciones prácticas y el futuro de esta tecnología.
El concepto de multistabilidad en estructuras de origami
Idea intuitiva:
Piensa en un interruptor de luz de pared tradicional. Tiene dos posiciones estables claras: encendido o apagado. Para cambiar de una a otra, debes aplicar una fuerza que supere un cierto umbral de resistencia. Sin embargo, una vez que cruzas ese punto crítico, el mecanismo se ajusta por sí solo en la nueva posición y se queda allí, sin que tengas que seguir empujando o gastando energía para mantenerlo.
Detalle técnico:
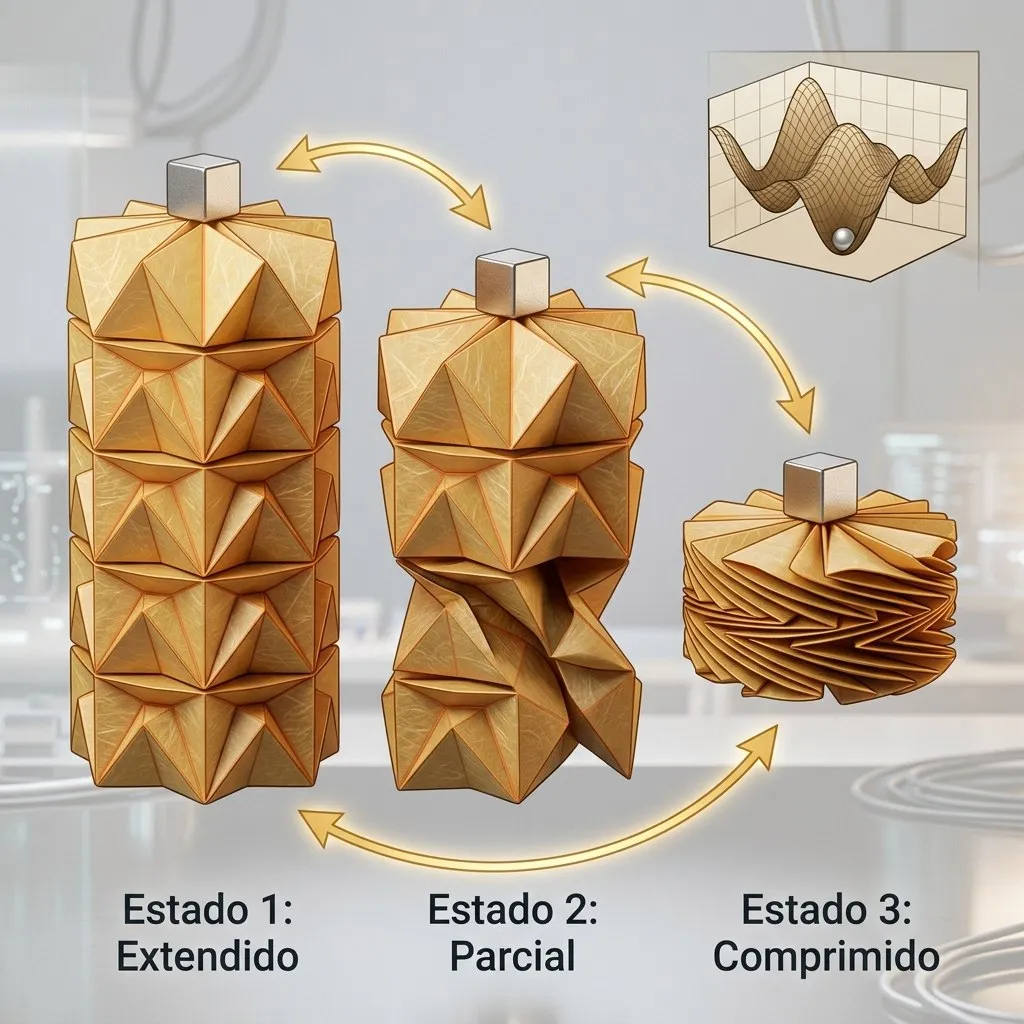
La multistabilidad se refiere a la capacidad inherente de un sistema mecánico para mantener múltiples configuraciones de equilibrio estable sin consumir energía externa. En el contexto del origami, esto se logra mediante patrones de plegado específicos, siendo el patrón Kresling uno de los más estudiados. Este patrón, inspirado en el plegado natural del abdomen de la polilla esfinge observado por la ingeniera Biruta Kresling, consiste en una serie de celdas cilíndricas que pueden comprimirse y torcerse simultáneamente. Cada celda posee barreras de energía distintas que la separan de sus estados vecinos. Cuando se aplica una fuerza suficiente para superar esa barrera, la estructura experimenta un fenómeno llamado chasquido, saltando abruptamente a una nueva configuración estable. La investigación de Princeton asume barreras de energía mutuamente distintas en ensamblajes modulares de origami Kresling, lo que permite crear grafos de transición completamente accesibles y escalables.
Ejemplo concreto:
Imagina una torre plegable hecha de varios segmentos de polímero reforzado, similar a un acordeón compacto. Si la comprimes ligeramente con los dedos, volverá a su forma original al soltarla. Pero si la comprimes con la fuerza justa, un segmento colapsará y se bloqueará en una forma más corta y retorcida, manteniéndose así indefinidamente hasta que apliques una nueva fuerza para desbloquearla. Cada segmento colapsado representa un estado diferente en la memoria mecánica de la estructura.
En esencia, lo que hemos visto es que la multistabilidad permite a las estructuras de origami actuar como interruptores mecánicos que recuerdan su última posición sin necesidad de energía constante.
Control remoto mediante campos magnéticos variables en el tiempo
Idea intuitiva:
Piensa en seguir una receta de cocina paso a paso para hornear un pastel. No puedes simplemente meter todos los ingredientes al horno a la máxima temperatura de golpe; necesitas mezclar primero, luego hornear a una temperatura media y finalmente subir el calor para dorar la superficie. De manera similar, el sistema de origami no responde a un solo campo magnético constante, sino a una secuencia precisa y cronometrada de estímulos magnéticos para llegar al resultado deseado.
Detalle técnico:
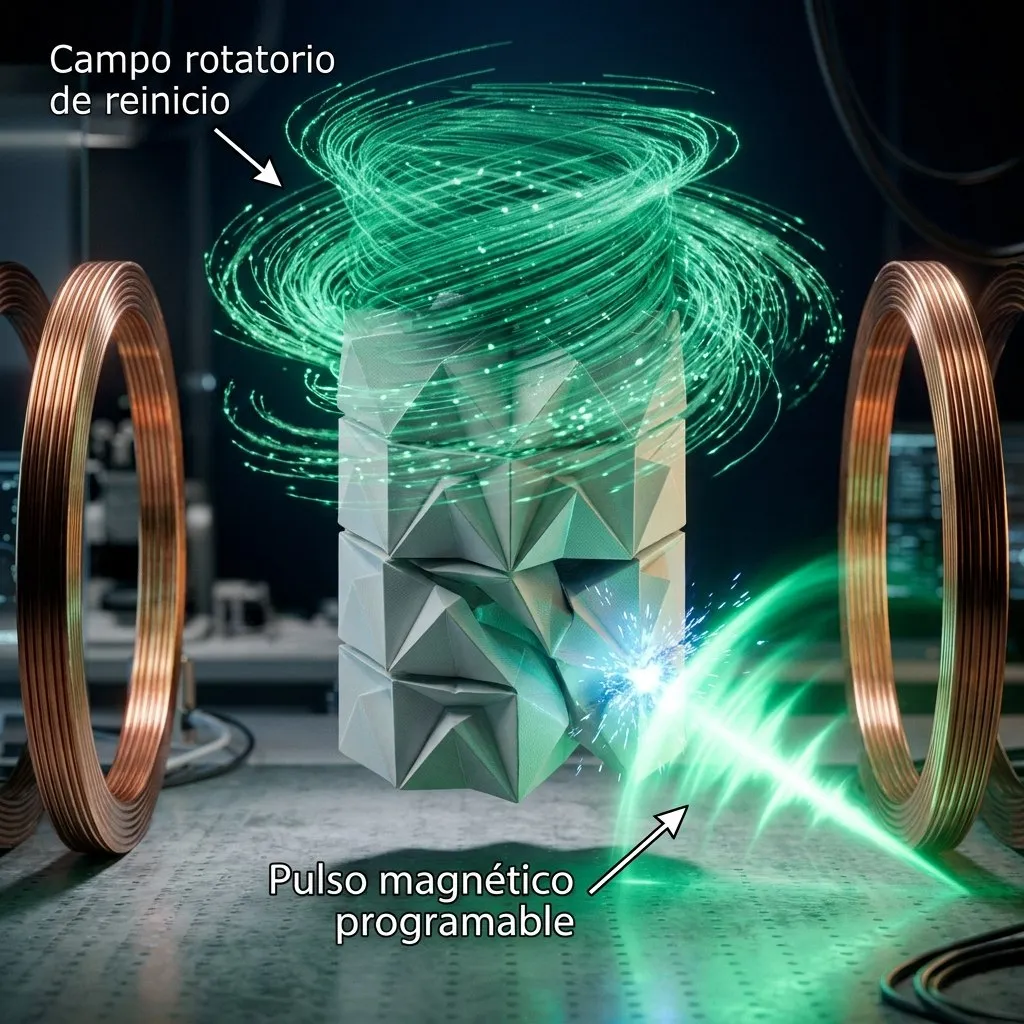
El control de estas estructuras se logra mediante la integración de materiales magnéticos blandos en los pliegues del origami. La innovación clave radica en el uso de dos tipos de campos magnéticos variables en el tiempo, generados típicamente por bobinas de Helmholtz que crean un campo uniforme en el espacio de trabajo. Primero, un campo magnético rotatorio actúa como un mecanismo de reinicio universal. Este campo hace que el sistema oscile y disipe energía hasta que todas las celdas colapsan o se alinean en un estado de equilibrio conocido, eliminando la necesidad de sensores para saber la configuración inicial. Segundo, una vez reiniciado, se aplican pulsos magnéticos de magnitud y orientación específicas. Estos pulsos proporcionan la energía exacta necesaria para superar las barreras de energía de celdas seleccionadas, permitiendo transiciones programables paso a paso hacia cualquier estado objetivo.
Ejemplo concreto:
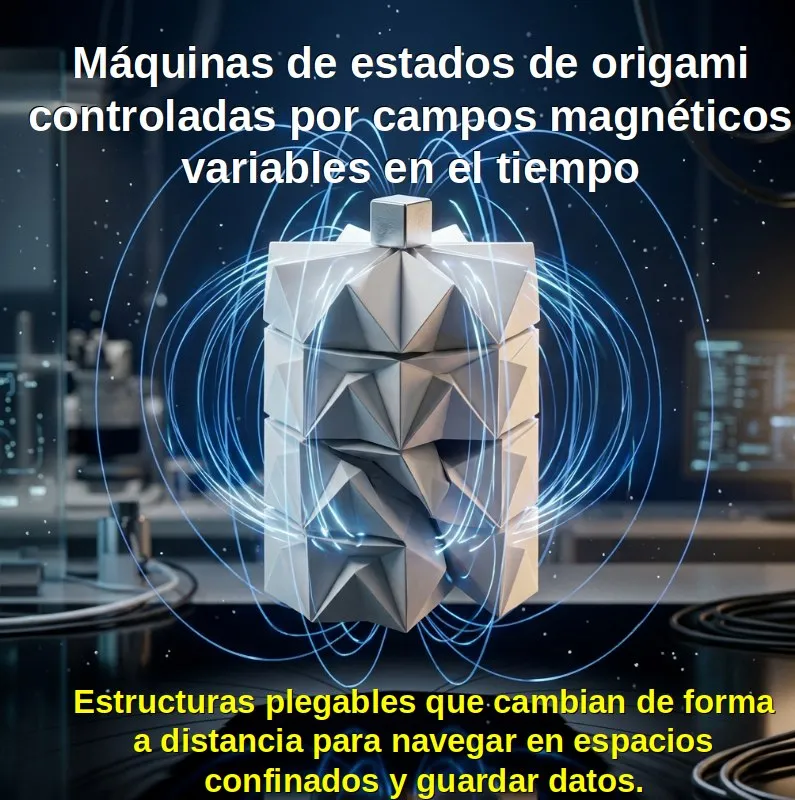
En los experimentos realizados por el equipo de Princeton, se utilizó un ensamblaje de cuatro celdas de origami Kresling con un imán montado en la parte superior. Al aplicar un campo magnético que giraba continuamente, la estructura, sin importar cuán desordenada estuviera al inicio, terminaba siempre en una configuración de reposo específica y predecible. Posteriormente, al enviar pulsos magnéticos breves y direccionales, los investigadores pudieron hacer que celdas individuales colapsaran en una secuencia exacta, demostrando un control determinista sobre la forma final del objeto.
En esencia, lo que hemos visto es que los campos magnéticos variables permiten reiniciar y programar estructuras complejas de forma remota, sin necesidad de cables, baterías o retroalimentación sensorial.
Dinámica de chasquido y atajos en la programación de estados
Idea intuitiva:
Imagina que debes subir una escalera de varios pisos. El método tradicional y seguro es subir escalón por escalón, asegurando el pie en cada peldaño antes de dar el siguiente paso. Sin embargo, si tomas suficiente impulso y velocidad, puedes saltar directamente del primer piso al tercero, ahorrando tiempo y esfuerzo, siempre que tu impulso sea lo suficientemente fuerte para superar la altura intermedia.
Detalle técnico:
Los modelos mecánicos de orden reducido, basados en la mecánica lagrangiana, predicen la dinámica de chasquido a través de diferentes rutas de programación. La mecánica lagrangiana describe el movimiento analizando la diferencia entre la energía cinética y la energía potencial del sistema, en lugar de rastrear cada fuerza individual. Imagina una línea que sube suavemente, como una colina, representando la barrera de energía; en la cima de esa colina se encuentra el punto de no retorno. Además de la programación paso a paso entre nodos del grafo de estados, la inercia del sistema permite lo que los investigadores denominan atajos. Al adaptar la magnitud y la orientación del pulso magnético, se puede generar suficiente energía cinética para que múltiples celdas experimenten una transición de chasquido de manera simultánea con un solo pulso. Esto significa que el sistema no está limitado a transiciones secuenciales lentas.
Ejemplo concreto:
En las simulaciones y pruebas físicas del estudio, se observó que un pulso magnético de alta intensidad y duración precisa podía hacer que dos o más segmentos de la torre de origami colapsaran exactamente al mismo tiempo. Este comportamiento es crucial para aplicaciones que requieren respuestas rápidas, como un robot que necesita cambiar de forma instantáneamente para atravesar una abertura estrecha antes de que esta se cierre por completo.
En esencia, lo que hemos visto es que la inercia y la dinámica del chasquido permiten a estas estructuras realizar transiciones complejas y rápidas, optimizando el tiempo y la energía necesarios para alcanzar un estado deseado.
Aplicaciones prácticas de las máquinas de estados de origami
Idea intuitiva:
Considera una caja fuerte mecánica antigua que no usa contraseñas electrónicas, sino que requiere que presiones una serie de botones físicos en un orden muy específico para abrirse. Si alguien intenta forzarla o presiona los botones al azar, el mecanismo interno simplemente se bloquea en una configuración segura, sin revelar ninguna información.
Detalle técnico:
La capacidad de navegar de manera determinista a través de un espacio de estados escalable tiene implicaciones directas en tres áreas principales. La primera es el almacenamiento encriptado de información, donde la secuencia de estados mecánicos actúa como una clave física que es extremadamente difícil de replicar o interceptar a distancia, ya que no emite señales digitales. La segunda es la reconfiguración adaptativa de formas, útil en estructuras aeroespaciales que deben cambiar su perfil aerodinámico en pleno vuelo para optimizar el consumo de combustible. La tercera, y quizás más prometedora, es el desarrollo de robots de origami sin cables. Estos dispositivos pueden navegar por entornos confinados cambiando su geometría para avanzar, retroceder o manipular objetos, todo controlado por un campo magnético externo.
Ejemplo concreto:
El artículo presenta el concepto de un robot de origami activado por estados, capaz de locomoción adaptativa. Este robot puede contraerse longitudinalmente para pasar por un túnel estrecho y luego expandirse radialmente para ejercer fuerza contra las paredes y avanzar, imitando el movimiento de una oruga o un gusano, sin llevar a bordo ningún motor, batería o sistema de control electrónico que pueda fallar o requerir recarga.
En esencia, lo que hemos visto es que estas máquinas de estados trascienden la curiosidad de laboratorio, ofreciendo soluciones tangibles y robustas para la robótica médica, la seguridad de la información y la ingeniería aeroespacial.
Líneas de investigación e investigaciones futuras
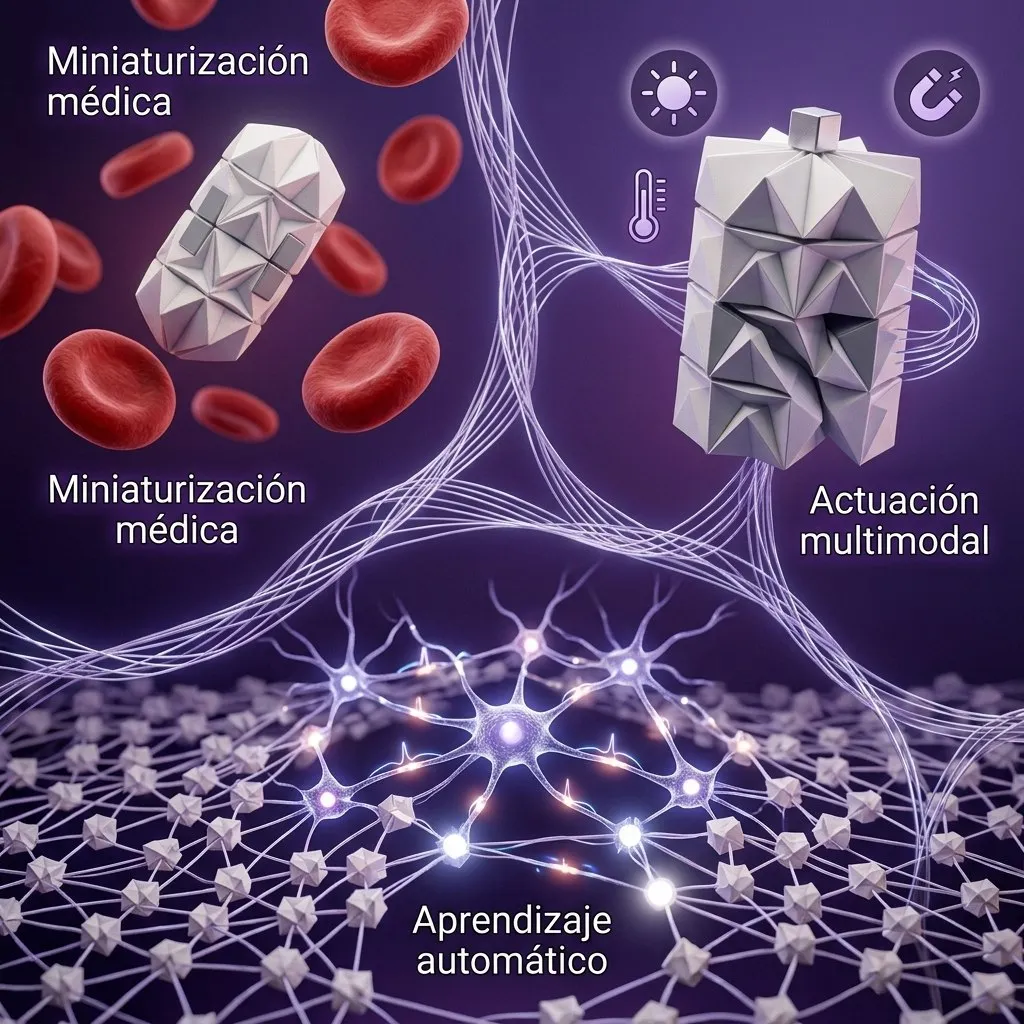
La ciencia en este campo avanza rápidamente hacia la miniaturización y la integración de materiales más sofisticados. Una de las preguntas abiertas más importantes es cómo escalar estos sistemas a nivel microscópico para su uso en medicina de precisión, donde los campos magnéticos deben ser extremadamente localizados para no afectar tejidos biológicos circundantes.
Otra línea de investigación activa busca combinar la actuación magnética con otros estímulos, como la temperatura o la luz, para crear sistemas multimodales que puedan responder de manera autónoma a diferentes entornos sin intervención externa constante. Además, los investigadores están explorando cómo mejorar la durabilidad de los materiales magnéticos blandos tras miles de ciclos de plegado y despliegue, un desafío crítico de fatiga de materiales para aplicaciones comerciales a largo plazo.
Finalmente, existe un gran interés en desarrollar algoritmos de aprendizaje automático que puedan predecir y optimizar las secuencias de pulsos magnéticos necesarios para estructuras de origami con cientos de celdas, donde el espacio de estados se vuelve demasiado complejo para ser calculado mediante modelos mecánicos tradicionales.
Conclusiones
La convergencia entre el arte del plegado y la física del magnetismo ha dado lugar a una nueva generación de sistemas mecánicos inteligentes. Las máquinas de estados de origami controladas por campos magnéticos variables en el tiempo resuelven uno de los problemas más persistentes de la robótica blanda y los metamateriales: el control remoto y determinista sin electrónica integrada.
Hemos visto cómo la multistabilidad proporciona una memoria mecánica inherente, cómo los campos magnéticos rotatorios ofrecen un reinicio universal confiable y cómo los pulsos magnéticos permiten una programación precisa de la forma. La capacidad de aprovechar la inercia para realizar atajos dinámicos añade una capa de eficiencia que hace que estas estructuras sean viables para aplicaciones en tiempo real.
A medida que esta tecnología madure, podremos presenciar la aparición de dispositivos médicos autónomos, estructuras aeroespaciales adaptativas y sistemas de almacenamiento de datos físicamente inquebrantables. El futuro de la ingeniería no solo consiste en construir objetos más fuertes, sino en diseñar formas que sepan cómo transformarse por sí mismas bajo la guía invisible de un campo magnético.
Referencias
- Rao, Yifan, Manos, Konstantinos, Zhao, Tuo, Chen, Minjie, y Paulino, Glaucio H. (dos mil veintiséis). Origami state machine with time varying magnetic fields. Proceedings of the National Academy of Sciences, volumen ciento veintitrés, número cuarenta y cuatro. Recuperado de https://www.pnas.org/doi/10.1073/pnas.2615316123 (Fecha de consulta: catorce de noviembre de dos mil veintiséis).
- Yasuda, H., Tachi, T., Lee, M., y Yang, J. (dos mil diecisiete). Origami based tunable truss structures for non volatile mechanical memory operation. Nature Communications, volumen ocho, artículo novecientos sesenta y dos. Recuperado de https://doi.org/10.1038/s41467-017-01035-8
- Kim, Y., Yuk, H., Zhao, R., Chester, S. A., y Zhao, X. (dos mil dieciocho). Printing ferromagnetic domains for untethered fast transforming soft materials. Nature, volumen quinientos cincuenta y ocho, páginas doscientos setenta y cuatro a doscientos setenta y nueve. Recuperado de https://doi.org/10.1038/s41586-018-0185-0
- Novelino, L. S., Ze, Q., Wu, S., Paulino, G. H., y Zhao, R. (dos mil veinte). Untethered control of functional origami microrobots with distributed actuation. Proceedings of the National Academy of Sciences, volumen ciento diecisiete, páginas veinticuatro mil novecientos noventa y seis a veinticuatro mil ciento uno. Recuperado de https://doi.org/10.1073/pnas.2013292117
- Zang, S., Misseroni, D., Zhao, T., y Paulino, G. H. (dos mil veinticuatro). Kresling origami mechanics explained: Experiments and theory. Journal of the Mechanics and Physics of Solids, volumen ciento ochenta y ocho, artículo ciento cinco mil seiscientos treinta. Recuperado de https://doi.org/10.1016/j.jmps.2024.105630